- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Was macht einen Roboterhund für komplexe Industriebetriebe geeignet?
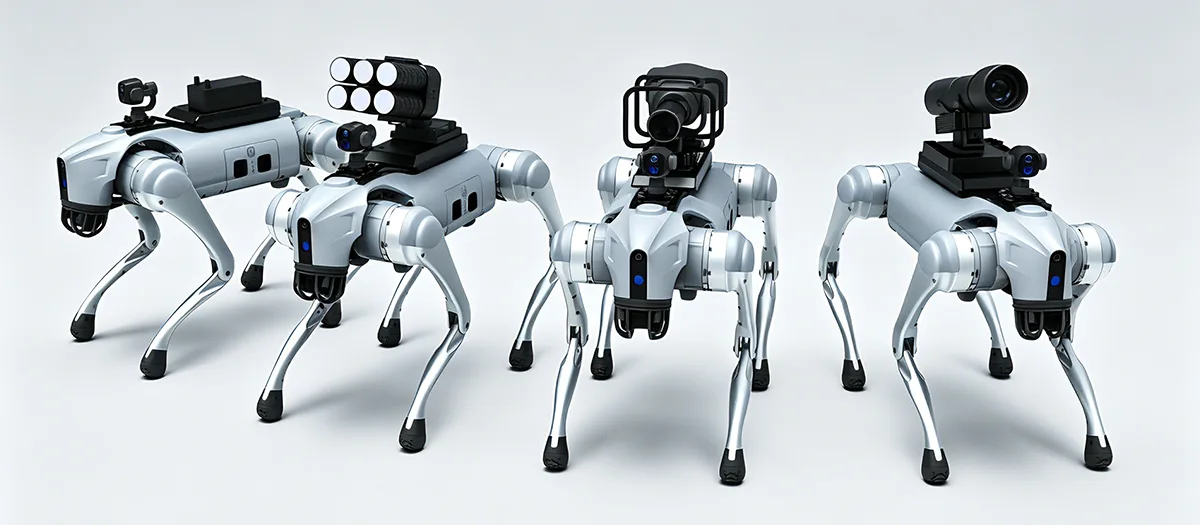
A Roboterhundist so konzipiert, dass er über die Grenzen herkömmlicher mobiler Roboter mit Rädern hinausgeht, wenn industrielle Aufgaben Treppen, Hänge, unebenen Boden, enge Passagen, Schutt, Tunnel oder anderes schwieriges Gelände umfassen. Sein Wert ergibt sich aus der Kombination von vierbeiniger Mobilität, autonomer Navigation, Umweltwahrnehmung, aufgabenspezifischer Erfassung, modularer Ausrüstung und kontinuierlichem Betrieb. Für industrielle Anwender reicht Mobilität allein jedoch nicht aus. Eine praktische Plattform muss außerdem stabile Bewegung, Datenerfassung, Geräteintegration, Batteriemanagement, Wartung und Betrieb unter definierten Umgebungsbedingungen unterstützen. Dadurch sind Plattformarchitektur und Anwendungsplanung von zentraler Bedeutung für den erfolgreichen Einsatz in den Bereichen Inspektion, Infrastrukturüberwachung, intelligente Fertigung, Notfallunterstützung und anderen professionellen Betriebsszenarien.
Inhaltsverzeichnis
Klicken Sie auf einen Abschnitt, um direkt zur entsprechenden technischen Diskussion zu springen.
- 1. Was zeichnet einen industriellen Vierbeinerroboter aus?
- 2. Was macht die Mobilität auf Beinen in schwierigem Gelände sinnvoll?
- 3. Welche autonomen Funktionen verbessern den industriellen Betrieb?
- 4. Welche Rolle spielt die Multisensorwahrnehmung?
- 5. Welche Inspektionsaufgaben kann eine vierbeinige Plattform unterstützen?
- 6. Was kann modulare Ausrüstung zur Plattform hinzufügen?
- 7. Für welche Bedingungen sollte die Plattform konzipiert sein?
- 8. Wie können vierbeinige Roboter die Belastung durch schwierige Arbeitsbereiche verringern?
- 9. Wie sollten Geräte und Sensoren integriert werden?
- 10. Was sollten Käufer prüfen, bevor sie sich für eine Plattform entscheiden?
- 11. Wie sieht ein strukturierter Bereitstellungsprozess aus?
- 12. Wie sieht die zukünftige Ausrichtung der industriellen Vierbeiner-Robotik aus?
- 13. Häufig gestellte Fragen
Was zeichnet einen industriellen Vierbeinerroboter aus?
Ein industrieller Vierbeinerroboter ist eine mobile Roboterplattform, die auf Beinbewegungen und nicht auf Rädern oder Schienen basiert. Seine vierbeinige Struktur ermöglicht es ihm, Höhenunterschiede und unebenes Gelände zu überwinden und dabei Sensoren, Kommunikationsgeräte, Computerhardware und andere anwendungsspezifische Geräte zu transportieren.
Das bestimmende Merkmal ist nicht nur das Aussehen von vier Beinen. Der Wert einer Vierfüßlerplattform ergibt sich aus der Koordination zwischen Fortbewegung, Wahrnehmung, Kontrolle, Kraft, Struktur und Aufgabenausrüstung. Der Roboter muss seine Umgebung verstehen, seine Bewegung anpassen, das Gleichgewicht halten und eine definierte Arbeitsroutine ausführen.
Dieses systemorientierte Design unterscheidet industrielle Vierbeiner-Plattformen von einfachen ferngesteuerten Maschinen. Eine professionelle Plattform kann autonome Routenplanung, Hindernisvermeidung, Datenerfassung, Geräteüberwachung und wiederholbare Patrouillenroutinen unterstützen. Diese Funktionen ermöglichen es dem Roboter, an einem umfassenderen betrieblichen Arbeitsablauf teilzunehmen, anstatt nur als mobile Kamera zu fungieren.
Beweglichkeit auf Beinen Durch die vierbeinige Bewegung kann die Plattform Treppen, Hänge, Lücken, unebene Böden, lockeren Boden und andere Geländeveränderungen überwinden.
Intelligente Navigation Wahrnehmung, Wegplanung, Positionierung und Hindernisvermeidung können eine autonomere Bewegung durch komplexe Umgebungen unterstützen.
Erweiterbare Plattform Modulare Sensoren und Geräte können dieselbe Roboterbasis an verschiedene Inspektions-, Überwachungs- und Industrieaufgaben anpassen.
Warum die Mobilität des Vierbeiners die industrielle Automatisierung verändert
Herkömmliche Radroboter schneiden auf relativ vorhersehbaren Oberflächen am besten ab. Ihre Effizienz kann nachlassen, wenn Treppen, Gräben, loses Material, erhöhte Schwellen oder unebenes Gelände die Route unterbrechen. Raupensysteme können einige schwierige Oberflächen bewältigen, haben aber auch ihre Grenzen in engen Räumen und wenn die Umgebung häufige Höhenänderungen aufweist.
Die Beinbewegung geht das Problem anders an. Jedes Bein kann einzeln gesteuert werden, sodass der Roboter seine Füße je nach Gelände platzieren kann. Dies bietet mehr Möglichkeiten, das Gleichgewicht zu halten, während Sie sich durch unregelmäßige Umgebungen bewegen.
Für industrielle Anwendungen liegt der praktische Vorteil in der Zugänglichkeit. Ein Roboter, der sich durch mehr Geländetypen bewegen kann, kann möglicherweise Inspektionspunkte, Ausrüstungsbereiche, Tunnel, Werkstätten und andere Orte erreichen, an denen eine herkömmliche mobile Plattform möglicherweise zusätzliche Infrastruktur benötigt.
- Die vierbeinige Bewegung unterstützt wechselnde Höhen und Bodenunebenheiten.
- Durch die autonome Navigation kann die Notwendigkeit einer ständigen manuellen Lenkung verringert werden.
- Sensoren liefern Umgebungsinformationen für Bewegungs- und Inspektionsaufgaben.
- Modulare Schnittstellen ermöglichen die Installation unterschiedlicher Geräte für unterschiedliche Anwendungen.
- Die digitale Datenerfassung kann Feldeinsätze mit späteren Analysen verbinden.
GrundprinzipEin industrieller Vierbeiner sollte als vollständiges mobiles Betriebssystem bewertet werden. Mobilität ist wichtig, aber Wahrnehmung, Kontrolle, Geräteintegration, Energie und Datenfunktionen bestimmen, wie nützlich diese Mobilität wird.
Was macht die Mobilität auf Beinen in schwierigem Gelände sinnvoll?
Schwieriges Gelände ist eines der klarsten Einsatzgebiete für die Vierbeiner-Robotik. Industriestandorte können Stufen, Rampen, Gräben, schmale Gehwege, Schutt, schlammige Bereiche, unebene Böden und Veränderungen in der Oberflächenhöhe enthalten. Eine Plattform, die nur für flache Böden ausgelegt ist, erfordert möglicherweise zusätzliche Infrastruktur oder kann bestimmte Bereiche nicht erreichen.
Ein vierbeiniger Roboter kann seine Füße individuell platzieren und heben und so seine Körperhaltung an veränderte Geländebedingungen anpassen. Dies kann die Bewegung über Hänge, Stufen, Lücken und unregelmäßige Oberflächen unterstützen und gleichzeitig eine stabilere Beziehung zwischen der Plattform und dem Boden aufrechterhalten.
Treppen und Höhenunterschiede
Treppen sind ein einfaches Beispiel für Gelände, das eine Herausforderung für Plattformen mit Rädern darstellen kann. Jedes Rad muss ausreichend Kontakt mit der Oberfläche halten, während der Roboter wiederholte vertikale Änderungen überwinden muss. Eine Plattform mit Beinen kann einzelne Beine anheben und ihre Haltung anpassen, um sich zwischen den Stufen zu bewegen.
Die genaue Leistungsfähigkeit hängt weiterhin vom Roboterdesign, der Stufengeometrie, dem Steuerungssystem und den Umgebungsbedingungen ab. Der wichtige technische Punkt besteht darin, dass die Beinstruktur zusätzliche Bewegungsmöglichkeiten bietet, die Räder nicht haben.
Steigungen und unebene Oberflächen
Industrieumgebungen umfassen oft geneigten Beton, Kies, lockeren Boden, schlammigen Boden, Entwässerungsrinnen oder Übergangsflächen. Eine Vierbeiner-Plattform kann ihre Beinpositionen und Körperhaltung anpassen, wenn sich das Gelände ändert.
Ein stabiler Betrieb hängt von der Kombination aus mechanischem Design, Wahrnehmung, Gangkontrolle, Traktion und Gleichgewichtsalgorithmen ab. Die Beine sorgen für die physische Bewegungsfähigkeit, während das Kontrollsystem bestimmt, wie diese Fähigkeit genutzt wird.
Enge und überfüllte Räume
Industrietunnel, Werkstätten, Rohrkorridore und Wartungsbereiche können Hindernisse enthalten, die die verfügbare Route einschränken. Eine kompakte Vierbeiner-Plattform kann durch einige dieser Räume navigieren, ohne dass eine durchgängig ebene Fahrfläche erforderlich ist.
| Geländezustand | Herausforderung für herkömmliche mobile Plattformen | Vierfüßler-Designvorteil |
|---|---|---|
| Schritte | Vertikale Veränderungen können den Radkontakt und die Vorwärtsbewegung unterbrechen | Einzelne Beine können angehoben und in verschiedenen Höhen positioniert werden |
| Steile Hänge | Reduzierte Traktion und eingeschränkte Körperanpassung können die Bewegung beeinträchtigen | Beinposition und Körperhaltung können während der Bewegung angepasst werden |
| Schutt | Unregelmäßige Kontaktflächen können die Radbewegung instabil machen | Die individuelle Fußplatzierung bietet mehr Möglichkeiten zum Überwinden von Hindernissen |
| Schlammiger Boden | Die Traktion von Rädern oder Ketten kann auf weichem Untergrund variieren | Die Platzierung der Beine kann sich an veränderte Kontaktbedingungen anpassen |
| Lücken und Schluchten | Bei Systemen mit Rädern sind möglicherweise Überbrückungen oder Umwege erforderlich | Durch die Beinbewegung kann man um oder über ausgewählte Geländemerkmale navigieren |
Gleichgewicht ist genauso wichtig wie Bewegung
Es reicht nicht aus, sich über schwieriges Gelände bewegen zu können. Die Plattform muss beim Tragen von Sensoren und Ausrüstung das Gleichgewicht halten. Plötzliche Änderungen der Bodenhöhe können den Schwerpunkt und die Lastverteilung des Roboters beeinflussen.
Steuerungssysteme müssen daher Gang, Haltung, Sensorrückmeldung und Bewegungsgeschwindigkeit koordinieren. Anti-Shake- und Anti-Kipp-Funktionen können dazu beitragen, einen stabilen Betrieb innerhalb des definierten Betriebsbereichs aufrechtzuerhalten.
Dies ist besonders relevant, wenn der Roboter Kameras oder Messgeräte trägt. Übermäßige Bewegung kann die Qualität der erfassten Daten beeinträchtigen, selbst wenn der Roboter selbst aufrecht bleibt.
Welche autonomen Funktionen verbessern den Industriebetrieb?
Industrierobotik wird nützlicher, wenn die Plattform wiederholbare Aufgaben ausführen kann, ohne dass eine ständige manuelle Steuerung erforderlich ist. Autonome Funktionen können die Arbeitsbelastung des Bedieners verringern und gleichzeitig Bewegungen und Datenerfassung strukturierter gestalten.
Moderne Vierbeinerplattformen können Umgebungswahrnehmung, Positionierung, Routenplanung, Hindernisvermeidung, Aufgabenausführung und Datenaufzeichnung kombinieren. Der Grad der Autonomie hängt von der Roboterarchitektur, den Sensoren, der Software, den Kommunikationsbedingungen und der Betriebsumgebung ab.
Umweltwahrnehmung
Bevor ein mobiler Roboter autonom navigieren kann, benötigt er Informationen über seine Umgebung. Sensoren können Hindernisse, Geländeveränderungen, offene Routen und andere relevante Merkmale erkennen.
Wahrnehmungsdaten werden dann vom Navigationssystem verwendet, um zu bestimmen, wie sich der Roboter bewegen soll. In einer sich verändernden Umgebung muss dieser Prozess möglicherweise kontinuierlich ausgeführt werden, anstatt nur auf einer festen Karte zu basieren.
Wegplanung und Hindernisvermeidung
Die Bahnplanung legt fest, wie der Roboter zwischen definierten Punkten fahren kann. Die Hindernisvermeidung hilft dabei, sich anzupassen, wenn ein Objekt die geplante Route blockiert oder sich die Umgebungsbedingungen ändern.
Bei der industriellen Inspektion kann dies wiederholbare Routen rund um Geräte, durch Anlagen oder zwischen bestimmten Inspektionspunkten unterstützen. Bediener können sich mehr auf die Inspektionsergebnisse konzentrieren, anstatt jede Bewegung manuell zu steuern.
Aufgabenplanung und Datenerfassung
Eine autonome Inspektionsroutine kann Bewegung mit Sensorik kombinieren. Der Roboter kann zu definierten Orten fahren, Bilder oder Sensorwerte sammeln, die Ergebnisse aufzeichnen und dann zum nächsten Ort weiterfahren.
Dadurch entsteht ein digitaler Workflow, bei dem die Bewegung des Roboters und die gesammelten Informationen verknüpft sind. Anstatt nur einen Videostream zu erzeugen, kann das System eine strukturierte Aufzeichnung der Inspektionsergebnisse erstellen.
Wahrnehmen
Sensoren sammeln Informationen über Gelände, Hindernisse, Ausrüstung und Umgebungsbedingungen.
Planen
Das Navigationssystem ermittelt je nach verfügbarem Platz und Aufgabenanforderungen eine geeignete Route.
Akt
Beine und Kontrollsysteme koordinieren Bewegungen und passen sich gleichzeitig an Veränderungen in der Umgebung an.
Aufzeichnen
Inspektionsbilder, Sensormessungen und Betriebsinformationen können zur weiteren Analyse gespeichert werden.
Autonomie sollte an die Umgebung angepasst werden
Autonomer Betrieb bedeutet nicht, dass jede Industrieumgebung völlig unbeaufsichtigt sein sollte. Einige Umgebungen erfordern vor bestimmten Aufgaben eine definierte Überwachung, einen Ferneingriff oder eine Bedienerbestätigung.
Ein praktischerer Ansatz besteht darin, herauszufinden, welche Teile des Arbeitsablaufs zuverlässig automatisiert werden können und wo die menschliche Entscheidungsfindung weiterhin nützlich ist. Navigation, wiederholte Datenerfassung und routinemäßige Routenausführung sind starke Kandidaten für die Automatisierung, während ungewöhnliche Befunde möglicherweise eine zusätzliche menschliche Beurteilung erfordern.
Welche Rolle spielt die Multisensorwahrnehmung?
Perception liefert einem mobilen Roboter die Informationen, die er benötigt, um seine Umgebung zu verstehen und anwendungsspezifische Aufgaben auszuführen. Ein einzelner Sensor liefert selten alle für den industriellen Betrieb erforderlichen Informationen.
Visuelle Kameras können detaillierte Bilder liefern. Thermosensoren können Temperaturunterschiede aufdecken. Abstandssensoren können dem Roboter helfen, die Umgebungsgeometrie zu verstehen. Andere Sensoren können die Lokalisierung, Umgebungsmessung oder gerätespezifische Inspektion unterstützen.
Visuelle Wahrnehmung
Hochauflösende Kameras können Bilder und Videos zur Gerätebeobachtung, Infrastrukturkontrolle, Anlagenüberwachung und Dokumentation aufnehmen. Visuelle Daten sind häufig der Ausgangspunkt für Inspektionen, da Bediener das Erscheinungsbild von Komponenten und Oberflächen direkt überprüfen können.
Wärmesensorik
Mit der Wärmebildkamera können Temperaturschwankungen erkannt werden, die auf Bildern mit sichtbarem Licht möglicherweise nicht erkennbar sind. Dies kann in der Nähe elektrischer Geräte, Maschinen, Energiesysteme und anderer Anlagen nützlich sein, wo ungewöhnliche Hitzemuster auf einen Zustand hinweisen können, der einer weiteren Bewertung bedarf.
Raumwahrnehmung
Entfernungs- und Tiefeninformationen können dem Roboter helfen, Hindernisse, Korridore, Stufen und andere Merkmale der Umgebung zu verstehen. Dies unterstützt die Navigation und kann auch zur Kartierung und räumlichen Dokumentation beitragen.
| Sensorkategorie | Primäre Informationen | Mögliche industrielle Rolle |
|---|---|---|
| Kamera für sichtbares Licht | Bilder und Videos | Sichtprüfung, Dokumentation, Gerätebeobachtung |
| Wärmebildkamera | Temperaturmuster | Überprüfung des thermischen Zustands und Erkennung abnormaler Hitze |
| Tiefen- oder Entfernungssensor | Entfernung und räumliche Beziehungen | Navigation, Hindernisvermeidung und Umgebungskartierung |
| Umweltsensor | Definierte Umweltmessungen | Standortüberwachung und anwendungsspezifische Datenerfassung |
Warum Sensorfusion wichtig ist
Die Sensorfusion kombiniert Informationen aus verschiedenen Sensorquellen, um eine vollständigere Darstellung der Umgebung zu erstellen. Eine Kamera kann das Aussehen eines Objekts erkennen, während ein Tiefensensor dessen Entfernung und Position angibt.
Wärmeinformationen können dann eine weitere Ebene hinzufügen, indem sie zeigen, ob das Objekt ein ungewöhnliches Temperaturmuster aufweist. Die Kombination dieser Quellen kann Inspektion und Navigation informativer machen, als wenn man sich nur auf einen Sensor verlässt.
Die Wahl der Nutzlast hängt von der Aufgabe ab
Mehr Sensoren bedeuten nicht unbedingt ein besseres System. Jede zusätzliche Komponente erhöht das Gewicht, den Strombedarf, die Montagebeschränkungen, den Datenverarbeitungsbedarf und die Wartungsaspekte.
Der richtige Ansatz besteht darin, nur die Informationen auszuwählen, die für die definierte Aufgabe benötigt werden. Für eine visuelle Inspektionsplattform ist möglicherweise keine große Sammlung von Umgebungssensoren erforderlich, während für ein industrielles Überwachungsprojekt möglicherweise mehrere Datentypen erforderlich sind, um nützliche Ergebnisse zu erzielen.
Welche Inspektionsaufgaben kann eine vierbeinige Plattform unterstützen?
Die Inspektion ist eine der praktischsten industriellen Anwendungen für Vierbeiner-Roboter, da sich die Plattform an Stellen bewegen kann, die für Menschen unbequem oder für Maschinen mit Rädern schwierig sind.
Der Roboter kann definierte Routen abfahren, an Inspektionspunkten anhalten, Bilder oder Sensordaten sammeln und die Informationen an ein Analysesystem zurückgeben. Dadurch entsteht ein wiederholbarer Inspektionsablauf, der entsprechend den Betriebsanforderungen einer Anlage geplant werden kann.
Werks- und Werkstattinspektion
In Fertigungsumgebungen sind die Geräte häufig auf große Anlagen verteilt. Einige Bereiche können erhöht, schmal oder durch Änderungen des Bodenniveaus getrennt sein.
Eine vierbeinige Plattform kann durch ausgewählte Bereiche der Anlage navigieren und visuelle Informationen von Maschinen, Rohrleitungen, Schaltschränken, Strukturbereichen und anderen definierten Vermögenswerten sammeln.
Energie- und Geräteüberwachung
Für die Geräteinspektion, bei der Temperaturunterschiede relevant sind, können thermische und visuelle Sensoren kombiniert werden. Der Roboter kann Bilder an vordefinierten Orten sammeln und aktuelle Ergebnisse mit historischen Aufzeichnungen vergleichen.
Inspektion von Tunneln und geschlossenen Räumen
Tunnel, Rohrkorridore und andere enge Bereiche können Zugangsschwierigkeiten darstellen. Ein kompakter mobiler Roboter kann solche Räume betreten und dabei Kameras, Beleuchtung oder andere für die Inspektionsaufgabe geeignete Sensoren mitführen.
Beobachtung der Infrastruktur
Infrastrukturanlagen erfordern häufig eine wiederholte Inspektion ähnlicher Bereiche. Eine wiederholbare Roboterroute kann dazu beitragen, die Bilderfassung zu standardisieren und einen konsistenten Betriebsablauf zu gewährleisten.
- Routineinspektion:Folgen Sie vordefinierten Routen und sammeln Sie wiederkehrende visuelle oder sensorische Daten.
- Geräteüberwachung:Kombinieren Sie visuelle und thermische Informationen zur Zustandsbewertung.
- Strukturbeobachtung:Erfassen Sie Bilder ausgewählter Oberflächen, Verbindungen, Rohre und anderer physischer Vermögenswerte.
- Datendokumentation:Erstellen Sie zeitgestempelte Inspektionsaufzeichnungen für spätere Vergleiche und Analysen.
InspektionsvorteilDie nützlichste Automatisierung besteht nicht einfach darin, eine gehende Inspektionsroute zu ersetzen. Es entsteht ein wiederholbarer Zyklus, in dem Bewegung, Wahrnehmung, Datenaufzeichnung und spätere Analyse miteinander verbunden sind.
Inspektionsdaten sollten strukturiert sein
Eine große Bildersammlung ist nicht automatisch sinnvoll. Das System sollte Daten mit bestimmten Standorten, Geräten, Routen oder Inspektionspunkten verknüpfen, damit Bediener nachvollziehen können, woher die einzelnen Beobachtungen stammen.
Wenn ein Roboter-Inspektionssystem mit geeigneter Software kombiniert wird, können die daraus resultierenden Informationen Trendanalysen, Wartungsplanung und Folgeinspektionen unterstützen. Der genaue Ablauf hängt von der Einrichtung und den benötigten Informationen ab.
Was kann modulare Ausrüstung zur Plattform hinzufügen?
Durch die Modularität kann eine Roboterplattform verschiedene Aufgaben durch Ändern oder Hinzufügen von Geräten unterstützen. Dies ist besonders nützlich in industriellen Umgebungen, in denen möglicherweise mehrere Arten der Inspektion und Überwachung erforderlich sind.
Zu den möglichen Geräten gehören Kameras mit sichtbarem Licht, Wärmebildsysteme, Gasdetektoren, Beleuchtungseinheiten, Kommunikationsgeräte, Umgebungssensoren und andere aufgabenspezifische Module. Die genaue Konfiguration hängt von der Tragfähigkeit des Roboters, dem elektrischen System, den Montageschnittstellen und den Betriebsbedingungen ab.
Inspektionsausrüstung
Kameras und Wärmebildsysteme können den Roboter in eine mobile Inspektionsplattform verwandeln. Visuelle Kameras können physikalische Zustände dokumentieren, während Wärmesensoren zusätzliche Informationen über die Wärmeverteilung liefern können.
Umweltausrüstung
Mithilfe von Gas- und Umgebungssensoren kann der Roboter Messungen aus Bereichen erfassen, die für den manuellen Zugriff möglicherweise nicht geeignet sind. Dies kann Überwachungsabläufe in Industrieanlagen, Tunneln, Werkstätten und anderen definierten Umgebungen unterstützen.
Beleuchtungs- und Kommunikationsausrüstung
Beleuchtungsmodule können die Bildqualität in dunklen Bereichen verbessern und den Betrieb an Orten mit begrenzter Beleuchtung unterstützen. Mithilfe von Kommunikationsgeräten können Bediener Informationen mit dem Personal im Betriebsbereich austauschen.
Visuelles Modul Erfasst Bilder und Videos zur visuellen Inspektion, Dokumentation und Gerätebeobachtung.
Thermomodul Bietet temperaturbezogene Informationen als Ergänzung zur herkömmlichen Sichtprüfung.
Umweltmodul Erfasst je nach Anwendung definierte Gas-, Luft- oder andere Umgebungsmessungen.
Modularität sollte definierte Schnittstellen haben
Ein modulares System ist nur dann sinnvoll, wenn Geräte installiert werden können, ohne dass unnötige Kompatibilitätsprobleme entstehen. Befestigungspunkte, elektrische Anschlüsse, Datenschnittstellen, physikalische Abmessungen und Gewichtsgrenzen sollten klar definiert sein.
Standardisierte Schnittstellen können Änderungen zwischen Gerätekonfigurationen vereinfachen. Gleichzeitig erfordern spezielle Projekte möglicherweise kundenspezifische Halterungen, Gehäuse oder Stromversorgungsanordnungen, wenn Standardschnittstellen die Anwendungsanforderungen nicht erfüllen.
Leistung und Gewicht müssen zusammen betrachtet werden
Jedes hinzugefügte Modul verändert die komplette Betriebskonfiguration. Ein schwererer Sensor erhöht die von den Beinen und dem Antriebssystem getragene Last. Zusätzliche Elektronik kann den Stromverbrauch erhöhen. Ein größeres Gehäuse kann den Schwerpunkt beeinträchtigen oder die Bewegung des Roboters einschränken.
Der modulare Aufbau funktioniert daher am besten, wenn der Roboter unter ausreichender Berücksichtigung der mechanischen und elektrischen Beziehungen zwischen der Basisplattform und seiner Ausrüstung entwickelt wurde.
Für welche Bedingungen sollte die Plattform konzipiert sein?
Industrielle Umgebungen variieren erheblich. Ein Werkstattboden stellt andere Herausforderungen dar als ein Baugelände im Freien, während ein Tunnel andere Einschränkungen mit sich bringt als ein offenes Industriegelände.
Vor der Auswahl oder Entwicklung einer Roboterplattform sollten die Umgebungsbedingungen klar definiert werden. Diese Bedingungen beeinflussen Struktur, Sensoren, Bewegungsalgorithmen, Abdichtung, Batterieverhalten und Wartungsanforderungen.
Regen und Feuchtigkeit
In Außenumgebungen können Robotergeräte Regen, Spritzwasser und hoher Luftfeuchtigkeit ausgesetzt sein. Das geeignete Schutzniveau hängt vom Plattformdesign und der vorgesehenen Betriebsumgebung ab.
Feuchtigkeit kann auch Sensoren und Anschlüsse beeinträchtigen. Für den wiederholten Betrieb im Freien sollten diese Komponenten bei der mechanischen und elektrischen Konstruktion berücksichtigt und nicht als zweitrangige Details behandelt werden.
Staub und lose Materialien
Industriestandorte können Staub, Sand, Schutt oder andere Partikel enthalten. Solche Materialien können in bewegliche Mechanismen eindringen oder die Sichtbarkeit des Sensors beeinträchtigen.
Schutz, Reinigungsverfahren, Wartungszugang und Komponentenauswahl sollten daher die tatsächlichen Bedingungen vor Ort widerspiegeln.
Temperatur
Batterieleistung, Elektronik, Sensoren und mechanische Materialien können unterschiedlich auf Temperaturänderungen reagieren. Eine Plattform, die für breite Temperaturbedingungen ausgelegt ist, sollte anhand des tatsächlichen, während des Betriebs erwarteten Bereichs bewertet werden.
Vibration und Stoß
Die Bewegung der Beine erzeugt wiederholte mechanische Bewegungen, während unwegsames Gelände zusätzliche Erschütterungen hervorrufen kann. Empfindliche Sensoren und elektronische Geräte benötigen daher eine geeignete Montage und einen geeigneten Schutz.
| Umweltfaktor | Möglicher Effekt | Designüberlegungen |
|---|---|---|
| Feuchtigkeit | Kann Anschlüsse, Elektronik und Sensoren beeinträchtigen | Geeignete Gehäuse-, Abdichtungs- und Wartungsverfahren |
| Staub | Kann mechanische oder elektronische Bereiche betreten | Schutz, Reinigungszugang und geeignete Komponentenauswahl |
| Temperatur | Kann das Batterie- und Elektronikverhalten beeinflussen | Definierter Betriebsbereich und entsprechende Umweltbewertung |
| Vibration | Kann Sensordaten und mechanische Komponenten beeinträchtigen | Geeignete Montage, konstruktive Gestaltung und Schwingungsauswertung |
| Auswirkungen | Kann Beine, Gehäuse, Halterungen und Elektronik belasten | Strukturschutz und Validierung unter definierten Bedingungen |
Die Umgebung bestimmt die richtige Konfiguration
Es gibt keine universelle Konfiguration, die für jeden Industriestandort ideal ist. Die Betriebsumgebung sollte vor der Auswahl des Roboters dokumentiert werden.
Nützliche Informationen können den Betrieb im Innen- oder Außenbereich, Oberflächentypen, Temperaturbereich, Vorhandensein von Staub oder Feuchtigkeit, Korridorbreite, Treppenabmessungen, erwartete Hindernisse, erforderliche Nutzlasten und Kommunikationsbedingungen umfassen.
Wie können vierbeinige Roboter die Belastung durch schwierige Arbeitsbereiche verringern?
Eine wichtige Anwendung der Industrierobotik besteht darin, die Notwendigkeit zu verringern, dass Menschen Orte betreten, die schwer zugänglich, unbequem oder für routinemäßige manuelle Inspektionen ungeeignet sind.
Ein mobiler Roboter kann Kameras und Sensoren in definierte Bereiche transportieren, während der Bediener an einer bequemeren Kontrollposition bleibt. Dies kann die Inspektion und Datenerfassung unterstützen, ohne dass das Personal jeden Inspektionsweg physisch verfolgen muss.
Reduzierung der routinemäßigen Exposition
Einige industrielle Aufgaben erfordern wiederholte Bewegungen durch heiße, staubige, nasse, laute, enge oder anderweitig schwierige Umgebungen. Durch den Einsatz einer mobilen Plattform zur routinemäßigen Datenerfassung kann die Häufigkeit verringert werden, mit der das Personal diese Bereiche betreten muss.
Der Roboter macht menschliches Eingreifen nicht völlig überflüssig. Für Wartung, ungewöhnliche Befunde, Reparaturen und Aufgaben, die außerhalb der Fähigkeiten des Roboters liegen, ist möglicherweise dennoch geschultes Personal erforderlich. Der Zweck besteht darin, geeignete Inspektions- und Überwachungsaktivitäten in ein stärker kontrolliertes Betriebsmodell zu verlagern.
Fernbeobachtung und Kommunikation
Kamera- und Kommunikationsmodule können den Bedienern Informationen aus dem Feld liefern, ohne dass sie neben der zu prüfenden Ausrüstung stehen müssen.
Für Wartungsteams kann dies bei Vorkontrollen nützlich sein. Ein Roboter kann zunächst visuelle Informationen sammeln, sodass Techniker vor dem Betreten des Bereichs feststellen können, welche Folgearbeiten möglicherweise erforderlich sind.
Die Risikominderung hängt vom Systemdesign ab
Ein Roboter ist nicht automatisch sicher, nur weil er entfernt ist. Das Gesamtsystem benötigt eine angemessene Navigation, Hindernisvermeidung, Kommunikation, Notfallverfahren, Wartungspraktiken und Betriebsgrenzen.
Der Roboter sollte daher als technisches Werkzeug mit definierten Fähigkeiten und nicht als universeller Ersatz für menschliche Arbeit betrachtet werden.
- Definieren Sie, welche Aufgaben remote ausgeführt werden können.
- Legen Sie sichere Betriebsgrenzen für den Roboter fest.
- Stellen Sie geeignete Kommunikations- und Notfallsteuerungsfunktionen bereit.
- Warten Sie Sensoren und mechanische Komponenten entsprechend den Betriebsbedingungen.
- Halten Sie menschliches Eingreifen für Situationen bereit, die über die definierten Fähigkeiten des Roboters hinausgehen.
Wie sollten Geräte und Sensoren integriert werden?
Die Geräteintegration bestimmt, ob der Roboter seine beabsichtigte Aufgabe ausführen kann, ohne die Mobilität, das Gleichgewicht, die Stromverfügbarkeit oder die Datenqualität zu beeinträchtigen. Ein Sensor, der auf einer Werkbank gut funktioniert, erfordert möglicherweise eine andere Montagestruktur, sobald er auf einer beweglichen Vierbeinerplattform installiert wird.
Mechanische Montage
Befestigungspunkte sollten die Ausrüstung sicher tragen und gleichzeitig ausreichenden Zugang für Installation und Wartung gewährleisten. Auch der Standort der Ausrüstung ist wichtig, da er den Schwerpunkt und die Bewegung des Roboters beeinflussen kann.
Bei Kameras und Sensoren, die eine stabile Sicht erfordern, sollte das Montagesystem auch Bewegungen und Vibrationen berücksichtigen. Die Ausrüstung benötigt ein angemessenes Sichtfeld, ohne die Beine des Roboters oder andere Komponenten zu beeinträchtigen.
Elektrische Integration
Jedes hinzugefügte Modul erzeugt einen elektrischen Bedarf. Kameras, Wärmesysteme, Computermodule, Beleuchtung, Kommunikationsgeräte und Umgebungssensoren können unterschiedliche Spannungs- und Stromanforderungen haben.
Die Energiearchitektur muss diese Lasten aufnehmen und gleichzeitig die Kompatibilität mit der Batterie und der Steuerelektronik des Roboters gewährleisten.
Datenintegration
Moderne Robotersysteme können große Mengen an Bild-, Sensor- und Navigationsdaten erzeugen. Das System sollte definieren, wie Informationen gesammelt, übertragen, gespeichert und verarbeitet werden.
Bei Inspektionsanwendungen sollten die Daten idealerweise mit Orts- und Zeitinformationen verknüpft bleiben, damit bei einer späteren Analyse genau ermittelt werden kann, wo eine bestimmte Beobachtung erfasst wurde.
| Integrationsbereich | Schlüsselfrage | Mögliche Auswirkungen |
|---|---|---|
| Gewicht | Kann der Roboter das komplette Ausrüstungspaket tragen? | Beeinflusst Mobilität, Gleichgewicht und mechanische Belastung |
| Position | Wo soll das Gerät montiert werden? | Kann den Schwerpunkt, das Sichtfeld und die Bewegung beeinflussen |
| Leistung | Welcher elektrische Eingang ist erforderlich? | Ändert die Anforderungen an Batterie und Energieverwaltung |
| Daten | Wie werden Informationen übermittelt oder gespeichert? | Bestimmt die Kommunikations- und Verarbeitungsarchitektur |
| Wartung | Ist das Modul zugänglich und austauschbar? | Beeinträchtigt die Wartungsfreundlichkeit und die Betriebskontinuität |
Die Integration sollte vor der Bereitstellung geplant werden
Eine frühzeitige Planung kann Probleme wie blockierte Sensoren, unzugängliche Anschlüsse, unzureichende Batteriekapazität oder instabile Gerätemontage verhindern.
Zu den nützlichen technischen Informationen gehören Geräteabmessungen, Gewicht, Stromverbrauch, Steckerspezifikationen, Kommunikationsschnittstellen, Montageanforderungen, Betriebstemperatur und erwartete Umgebungseinflüsse.
Sobald diese Parameter bekannt sind, kann die Roboterplattform als komplettes System und nicht als Basisroboter mit nachträglich hinzugefügter Ausrüstung bewertet werden.
Was sollten Käufer bewerten, bevor sie sich für eine Plattform entscheiden?
Die Wahl eines vierbeinigen Roboters sollte mit der Anwendung beginnen und nicht mit dem Aussehen oder einer einzelnen Leistungszahl. Eine technisch fortschrittliche Plattform kann dennoch ungeeignet sein, wenn sie nicht das erforderliche Gelände befahren, die erforderliche Ausrüstung transportieren, unter den erwarteten Bedingungen arbeiten oder die erforderlichen Daten bereitstellen kann.
Beginnen Sie mit der Umgebung
Dokumentieren Sie Oberflächen, Neigungen, Treppen, Korridore, Hindernisse, Temperatur, Feuchtigkeit, Staub und andere Umgebungsmerkmale. Diese Faktoren bestimmen, welche Art von Mobilität und Schutz die Plattform benötigt.
Definieren Sie die Bedienaufgabe
Identifizieren Sie, ob der Roboter Inspektion, Überwachung, Datenerfassung, Transport, Gerätebeobachtung oder eine andere definierte Funktion ausführt. Die Aufgabe bestimmt, welche Ausrüstung installiert werden muss.
Bewerten Sie die Mobilität
Achten Sie auf mehr als nur auf die Fähigkeit zu laufen. Berücksichtigen Sie Treppensteigen, Hangbewältigung, Überwindung von Hindernissen, Stabilität, Bewegungsgeschwindigkeit, Wendefähigkeit und Leistung bei den tatsächlichen Oberflächenbedingungen, die am Standort erwartet werden.
Prüfen Sie die Nutzlastkapazität und Integration
Das komplette Ausrüstungspaket sollte bewertet werden, einschließlich Kameras, Sensoren, Kommunikationsgeräten, Montagestrukturen, Batterien und anderem Zubehör.
Überprüfen Sie autonome Funktionen
Stellen Sie fest, ob das System Routenplanung, Hindernisvermeidung, Positionierung, automatisierte Datenerfassung, Aufgabenplanung und Fernüberwachung auf der für das Projekt erforderlichen Ebene unterstützen kann.
- Terrain:Welche Oberflächen, Treppen, Schrägen und Hindernisse muss der Roboter überwinden?
- Aufgabe:Welche physische Aktion oder Informationen muss der Roboter bereitstellen?
- Nutzlast:Welche Ausrüstung muss mitgeführt werden und wie viel wiegt sie?
- Leistung:Wie hoch ist der kombinierte Strombedarf der Plattform und der installierten Ausrüstung?
- Autonomie:Welche Teile des Betriebsablaufs müssen automatisiert ausgeführt werden?
- Umfeld:Welche Temperatur-, Staub-, Feuchtigkeits-, Vibrations- oder Stoßbedingungen sind zu erwarten?
- Wartung:Wie werden Sensoren, Batterien, Beine und andere Komponenten überprüft und gewartet?
AuswahlprinzipDie beste Plattform ist nicht unbedingt die mit dem längsten Datenblatt. Es ist das Gerät, dessen Mobilität, Sensorik, Leistung, Geräteintegration, Autonomie und Wartungseigenschaften mit der tatsächlichen Betriebsumgebung übereinstimmen.
Wie sieht ein strukturierter Bereitstellungsprozess aus?
Ein strukturierter Bereitstellungsprozess hilft dabei, ein allgemeines Robotikkonzept in ein Betriebssystem mit klaren technischen Anforderungen umzuwandeln. Dies ist besonders wichtig für industrielle Anwendungen, da der Roboter mit der vorhandenen Umgebung, Ausrüstung, Verfahren und Datensystemen arbeiten muss.
- Definieren Sie das Betriebsszenario:Zeichnen Sie den Standortaufbau, das Gelände, die Umgebungsbedingungen, die Betriebsrouten und die Zielaufgaben auf.
- Identifizieren Sie die erforderliche Ausrüstung:Bestimmen Sie, welche Kameras, Wärmesensoren, Umgebungsgeräte, Beleuchtungseinheiten oder Kommunikationsmodule benötigt werden.
- Systemparameter festlegen:Bestätigen Sie Gewicht, Abmessungen, Strombedarf, Datenschnittstellen, Montagepositionen und Wartungszugang.
- Erstellen Sie die Betriebsroute:Definieren Sie die für die Anwendung erforderlichen Bereiche, Kontrollpunkte, Navigationspfade und Inspektionssequenzen.
- Mobilität validieren:Bewerten Sie die Bewegung auf dem tatsächlichen Gelände, einschließlich Treppen, Hängen, Hindernissen und Übergangsflächen.
- Ausrüstung validieren:Überprüfen Sie die Bildqualität, Sensorwerte, Kommunikation und Gerätestabilität während der Bewegung.
- Betriebsabläufe festlegen:Definieren Sie Lade-, Wartungs-, Datenüberprüfungs-, Interventions- und Notfallverfahren.
Site-Tests sind wichtig
Labortests können nicht alle Merkmale einer realen Anlage reproduzieren. Der Roboter sollte, wann immer möglich, unter repräsentativen Betriebsbedingungen evaluiert werden.
Site-Tests können Details aufdecken, die während der allgemeinen Entwicklung schwer zu identifizieren sind. Ein Korridor kann schmaler sein als erwartet. Eine Treppe kann eine ungewöhnliche Höhe haben. Eine bestimmte Oberfläche bietet möglicherweise weniger Traktion. Die Lichtverhältnisse können die Leistung der Kamera beeinträchtigen.
Diese Erkenntnisse können dann zur Anpassung der Routenplanung, der Geräteplatzierung, der Sensorkonfiguration oder der Betriebsabläufe verwendet werden.
Datenworkflows sollen mit dem Roboter gestaltet werden
Die Inspektionsautomatisierung schafft nur dann einen Mehrwert, wenn die gesammelten Informationen genutzt werden können. Ein nützliches System sollte definieren, wie Bilder und Sensorwerte gespeichert werden, wie sie mit Standorten verknüpft werden, wie Anomalien identifiziert werden und wie Bediener die Ergebnisse überprüfen.
Bei wiederkehrenden Inspektionen können auch historische Aufzeichnungen eine Vergleichsbasis bieten. Der Roboter kann Daten anhand ähnlicher Routen und Aussichtspunkte sammeln, sodass Änderungen im Laufe der Zeit leichter erkennbar sind.
Die Wartung muss Teil der Bereitstellung sein
Ein mobiler Roboter enthält mechanische und elektronische Komponenten, die wiederholte Bewegungen erfahren. Beine, Gelenke, Motoren, Sensoren, Anschlüsse, Batterien und Schutzgehäuse erfordern alle eine angemessene Wartung.
Daher sollten Routineinspektionen von Anfang an in den Operationsplan einbezogen werden. Der einfache Zugang zu wichtigen Komponenten und klare Austauschverfahren können den Langzeitbetrieb praktischer machen.
Wie sieht die zukünftige Ausrichtung der industriellen Vierbeiner-Robotik aus?
Die Entwicklung der industriellen Vierbeinerrobotik geht in Richtung größerer Autonomie, besserem Umweltbewusstsein, stärkerer Geräteintegration und anwendungsspezifischerer Software. Die zentrale Richtung besteht nicht nur darin, Roboter besser laufen zu lassen, sondern ihnen auch zu ermöglichen, komplette Arbeitsabläufe mit weniger manuellen Eingriffen durchzuführen.
Intelligentere integrierte Bedienung
Von Robotern wird zunehmend erwartet, dass sie Wahrnehmung und Bewegung kombinieren, anstatt sie als separate Funktionen zu behandeln. Eine Plattform kann Umgebungsinformationen nutzen, um zu entscheiden, wohin sie sich bewegt, wie sie Hindernissen ausweicht und wo sie eine Aufgabe ausführt.
Dadurch entsteht eine engere Beziehung zwischen dem physischen Roboter und der ihn steuernden Software. Das Ergebnis kann eine adaptivere Bewegung in Umgebungen sein, die nicht vollständig durch eine feste Route dargestellt werden können.
Intelligentere Inspektion
Da Kameras und Sensoren mehr Informationen sammeln, wird eine automatisierte Analyse immer nützlicher. KI-basierte Erkennung kann dabei helfen, vordefinierte visuelle Bedingungen zu identifizieren, Inspektionsbilder zu organisieren und Bereiche hervorzuheben, die einer zusätzlichen Überprüfung bedürfen.
Beispielsweise kann ein System so konzipiert werden, dass es ausgewählte Geräteanomalien, Oberflächenveränderungen oder andere von der Anwendung definierte Bedingungen erkennt. Der menschliche Bediener kann sich dann auf die Überprüfung und Entscheidungsfindung konzentrieren, anstatt jedes Bild mit der gleichen Aufmerksamkeit zu prüfen.
Höhere Modularität
Zukünftige Industrieplattformen werden wahrscheinlich breitere Gerätekombinationen unterstützen. Eine einzelne Roboterbasis kann verschiedene Inspektionssensoren, Umgebungsmodule, Kommunikationsgeräte oder aufgabenspezifische Geräte aufnehmen.
Dies erfordert stärker standardisierte mechanische und elektrische Schnittstellen und ermöglicht gleichzeitig eine individuelle Anpassung dort, wo spezielle Projekte dies erfordern.
Integration mit industriellen Informationssystemen
Die nächste Stufe der Industrierobotik dürfte den physischen Betrieb mit digitalen Managementsystemen verbinden. Von Robotern generierte Informationen können mit Geräteaufzeichnungen, Wartungsplänen, Karten, Inspektionshistorien und anderen digitalen Daten kombiniert werden.
Dadurch kann der Roboter Teil eines größeren industriellen Arbeitsablaufs werden, anstatt als isolierte Maschine zu fungieren.
Höhere Autonomie Durch autonome Navigation, Routenplanung, Hindernisvermeidung und planmäßigen Betrieb können mehr Aufgaben erledigt werden.
Bessere Wahrnehmung Mehrere Sensoren und intelligente Analysen können umfassendere Informationen über Geräte und Umgebung liefern.
Tiefere Integration Roboterplattformen können Mobilität, Sensoren, Energie, Daten und Industriesoftware zu einem umfassenderen Betriebsablauf verbinden.
Von der mobilen Maschine zur intelligenten Bedienplattform
Der langfristige Wert der Vierbeiner-Robotik liegt in der Kombination von physischer Mobilität und digitaler Intelligenz. Für den physischen Zugang sorgt ein Roboter, der über schwieriges Gelände laufen kann. Sensoren liefern Informationen. Die autonome Steuerung sorgt für Wiederholbarkeit. KI-basierte Analysen können dabei helfen, gesammelte Daten zu interpretieren. Industriesoftware verknüpft diese Ergebnisse mit umfassenderen Arbeitsabläufen.
Jede dieser Funktionen ist unabhängig voneinander nützlich, aber ihre Kombination ergibt eine viel leistungsfähigere Plattform. Je enger sie integriert sind, desto mehr Anwendungen können unterstützt werden, ohne dass das gesamte System für jede neue Aufgabe neu gestaltet werden muss.
Zukunftsorientiertes PrinzipDie Richtung der industriellen Vierfüßlerrobotik geht in Richtung aufgabenorientierter Systeme, die Mobilität, Wahrnehmung, autonomen Betrieb, modulare Ausrüstung und Datenintelligenz in einer koordinierten Plattform vereinen.
Häufig gestellte Fragen
Was ist ein industrieller Vierbeinerroboter?
Dabei handelt es sich um eine vierbeinige mobile Roboterplattform, die für professionelle Aufgaben wie Inspektion, Überwachung, Datenerfassung und Betrieb in Umgebungen entwickelt wurde, in denen herkömmliche Radroboter möglicherweise Schwierigkeiten bei der Navigation haben.
Warum eignen sich vierbeinige Roboter für unebenes Gelände?
Vier individuell steuerbare Beine bieten mehr Möglichkeiten für die Fußpositionierung und Körperhaltung. Dies kann dazu beitragen, dass die Plattform Treppen, Gefälle, Lücken, lose Oberflächen und andere Geländeveränderungen im Rahmen ihrer definierten Betriebsfähigkeit bewältigt.
Kann ein vierbeiniger Roboter autonom agieren?
Ja. Abhängig von der Systemarchitektur können autonome Funktionen die Umgebungswahrnehmung, Positionierung, Routenplanung, Hindernisvermeidung, Aufgabenausführung und Datenerfassung umfassen. Der angemessene Grad an Autonomie hängt von der Anwendung und der Umgebung ab.
Welche Sensoren können auf einer Vierbeiner-Plattform installiert werden?
Zu den möglichen Geräten gehören Kameras mit sichtbarem Licht, Wärmebildsysteme, Tiefen- oder Entfernungssensoren, Umgebungsüberwachungsgeräte, Beleuchtungssysteme, Kommunikationsmodule und andere aufgabenspezifische Geräte. Die genaue Konfiguration hängt von der Plattform und Anwendung ab.
Kann ein vierbeiniger Roboter für die industrielle Inspektion eingesetzt werden?
Ja. Es kann die routinemäßige Inspektion von Industrieanlagen, Geräten, Infrastruktur, Tunneln, Werkstätten und anderen Bereichen unterstützen, indem es definierten Routen folgt und visuelle, thermische oder andere Sensordaten sammelt.
Kann die Wärmebildtechnik in den Roboter integriert werden?
Ja. Wärmebildkameras können zusätzlich zu herkömmlichen Kameras eingesetzt werden, wenn Temperaturunterschiede für die Inspektionsaufgabe relevant sind. Sensor, Montageposition, Leistungsbedarf und Datenschnittstelle sollten als Teil des Gesamtsystems bewertet werden.
Kann der Roboter mit zusätzlicher Ausrüstung ausgestattet werden?
Viele professionelle Plattformen können modulare Geräte unterstützen, sofern die hinzugefügten Komponenten innerhalb der definierten mechanischen, elektrischen, Gewichts- und Schnittstellengrenzen bleiben. Für spezielle Konfigurationen sind möglicherweise benutzerdefinierte Halterungen oder andere Integrationskomponenten erforderlich.
Was ist vor der Auswahl einer Plattform zu beachten?
Wichtige Faktoren sind Gelände, Treppen- und Neigungsanforderungen, Betriebsumgebung, Nutzlastgewicht, Sensoranforderungen, Strombedarf, autonome Funktionen, Datenworkflow, Wartungszugang und Kommunikationsbedingungen.
Kann dieselbe Plattform verschiedene Anwendungen unterstützen?
Ja. Ein modularer Aufbau ermöglicht die Installation verschiedener Sensoren und Geräte für Inspektion, Überwachung, Umweltmessung oder andere definierte industrielle Aufgaben. Die verfügbare Konfiguration hängt von der Roboterarchitektur und den Geräteanforderungen ab.
Wie können Inspektionsdaten nach einer Roboterpatrouille genutzt werden?
Gesammelte Bilder und Sensormesswerte können Standorten und Inspektionspunkten zugeordnet und dann auf vordefinierte Bedingungen überprüft werden. Historische Aufzeichnungen können auch den Vergleich zwischen Inspektionszyklen unterstützen und bei der Organisation von Folgearbeiten helfen.
Macht der autonome Betrieb Bediener überflüssig?
Nicht unbedingt. Durch die Automatisierung kann die kontinuierliche manuelle Kontrolle reduziert werden, es kann jedoch dennoch sein, dass Bediener für Überwachung, Ausnahmebehandlung, Wartung, ungewöhnliche Befunde und Aufgaben außerhalb der definierten Betriebsfähigkeit des Roboters benötigt werden.
In welchen Umgebungen können industrielle Vierbeinerroboter eingesetzt werden?
Zu den potenziellen Anwendungen gehören Fabriken, Werkstätten, Tunnel, Industrieanlagen, Infrastrukturstandorte, unebene Außenbereiche und andere Orte, an denen eine mobile Inspektion oder Datenerfassung erforderlich ist. Die tatsächliche Eignung hängt von den Umgebungsbedingungen und Plattformspezifikationen ab.
Besprechen Sie ein Vierbeiner-Robotikprojekt
Teilen Sie die Geländebedingungen, die Inspektionsaufgabe, die Ausrüstungsanforderungen, das Nutzlastgewicht, die Betriebsumgebung oder autonome Funktionen mit, die für Ihre Anwendung erforderlich sind.
Kontaktieren Sie uns, um Ihre Projektanforderungen zu besprechen